当机器人开始走进工厂、园区,它离真正“干活”还有多远?
近日,以“让AI走进物理世界”为主题的原点空间第100期主题研讨暨产业对接会在西太湖(常州)人工智能国际社区举行。当虹科技董事长孙彦龙受邀参加,与清华大学、中科院及产业界代表共同探讨物理AI的技术突破与产业应用。
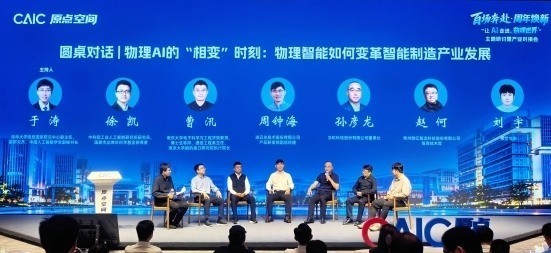
(大会现场)
“进入真实工业场景后,机器人到底能不能干活?干得准不准、快不快?”孙彦龙在交流中提出,真实的工业环境远比实验室复杂——烟雾、粉尘、遮挡、强光,以及不稳定的网络,都可能影响机器人的感知与判断。
对此,当虹科技探索了“自主作业+远程接管”的技术路径。以工业巡检为例,机器人自主完成常规巡检任务,遇到复杂、危险或突发情况时,再由远端操作员介入,负责异常处置与安全兜底。
孙彦龙表示,要让机器人真正实现自主作业,需要解决感知、理解和决策三个方面的问题。去年,公司把战略定位为“AI多模态+空间视频+行业”,正是希望通过AI多模态、空间视频等技术,来实现机器人等业务的跃升。
在感知层,多模态感知能帮助机器人在复杂环境下更全面地感知周围情况。比如,当虹科技的机器人多模态感知上装件,可以根据场景搭载可见光、红外摄像头,并接入其他环境传感器,结合AI多模态分析,帮助机器人发现设备异常和潜在风险。
在理解层,空间感知、三维重建与世界模型等技术,不仅可以帮助机器人识别眼前有什么,还能进一步理解物体的位置、空间关系,以及动作可能带来的变化,从而为任务规划与自主决策提供支撑。当虹科技正在把传媒文化领域积累的空间视频等技术向机器人领域延伸,为机器人空间感知和远程交互提供技术支持。
在决策层,AI逐步承担路径规划、避障、抓取等任务,并结合环境变化感知、状态预测等技术,减少人工干预。机器人不再需要人控制每一个动作,而是能够自主完成更多常规任务。
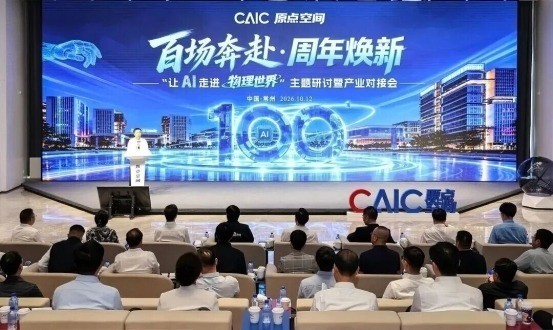
(大会现场)
不过,机器人自主能力的提升,并不意味着人可以完全退出作业过程。在复杂工业场景中,仍应坚持“Human-in-the-Loop(人在回路)”的人机协同理念,确保人在关键决策和异常处置中能够有效介入。
孙彦龙认为,远程遥操不仅能在关键时刻提供人工接管和安全兜底,还可以为物理AI提供宝贵的真实交互数据。通过远程遥操,机器人可以在真实工业场景中采集视觉、空间、操作动作及环境反馈等多模态数据,并为物理AI模型的训练和迭代提供支撑。
随着物理AI能力不断提升,机器人有望自主完成更多任务,减少对人工的依赖,远程作业将从“一人一机”逐步走向“一人多机”。
目前,当虹科技机器人业务也在朝着这个方向演进——从最初的BlackEye Vision机器人遥操系统,到多模态感知、AI识别、多机协同与数据闭环等能力,一体化的解决方案正在支撑更多机器人进入真实场景“干活”。
文章来源:机器人如何真正“干活”?当虹科技董事长孙彦龙分享物理AI产业思考https://news.zol.com.cn/1263/12631888.html