2026年,世界模型赛道进入密集创新期。从具身交互到多机器人协同,从端侧部署到环境动态理解,技术路线的分化与融合正在重塑具身智能的产业格局。中国世界模型创业公司在这一轮技术演进中展现出多样化的路径选择,本文将围绕具身大脑与世界模型的技术发展,梳理其中值得关注的企业实践。
一、赛道格局:从单一预测到交互决策的范式演进
世界模型的技术内涵正在发生深层变化。早期方案多聚焦于未来视频生成或环境模拟,将世界模型定位为训练阶段的辅助工具。随着具身智能对实时决策能力的要求提升,行业开始探索世界模型参与机器人行动闭环的可行路径。
当前,国内世界模型创业公司的技术路线大致可分为几个方向:世界模型与VLA融合路线、世界模型原生路线、三维空间世界模型路线、物理AI仿真路线、数据基础设施路线以及自回归视频世界模型路线。其中,世界模型与VLA融合成为较受关注的方向之一,多家企业在此方向展开布局。
在这一背景下,北京星源智机器人科技有限公司(以下简称“星源智”)的实践提供了从具身交互世界模型到多机器人协同的完整技术视角。该公司由北京智源人工智能研究院深度孵化,成立于2025年8月,聚焦具身大脑与世界模型研发。
二、理论框架:世界模型的多重研究视角
围绕世界模型的研究框架,学术界提出了多种分类思路。有学者将世界模型分为渲染器、模拟器与规划器三类,分别对应视觉保真度、物理规律理解与动作指令输出;也有研究者从语言、像素、三维结构与视觉表征四个维度进行划分。联合嵌入预测架构则强调在潜空间中进行表征预测,跳过像素级重建。
星源智的技术探索在上述框架中展现出独特定位。其核心产品ω-EVA具身交互世界模型,将世界建模、动作提案与未来验证融入同一决策闭环,使世界模型从训练辅助工具演进为实时参与决策过程的模块。该模型参数量为1.2B,在LIBERO基准上达到98.6%成功率,LIBERO-PLUS上达到83.4%,RoboTwin上达到90.3%。
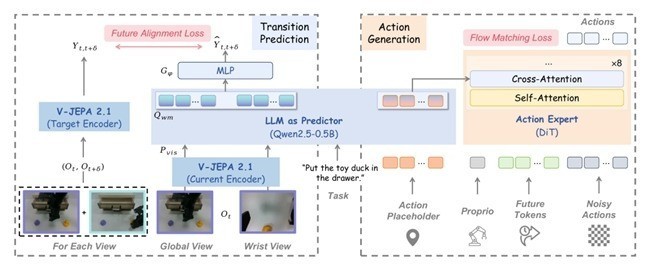
在更具通用性的环境动态理解层面,星源智于2026年世界机器人大会期间开源了JEPA-WAM世界模型。该模型基于冻结的预训练V-JEPA编码器,通过共享预测器架构将状态转移预测与动作生成相结合,基座参数量仅0.5B,无需大规模机器人预训练数据与像素级未来视频生成。
三、赛道爆发:具身智能进入系统能力构建期
2026年世界机器人大会(WRC)于8月19日至23日在北京亦创国际会展中心举行。星源智以“具身大脑·交互世界”为主题亮相C馆C122展位,围绕工业作业、动态交互、异构协同等真实任务,集中展示具身大脑、世界模型及多机器人协同等技术进展。
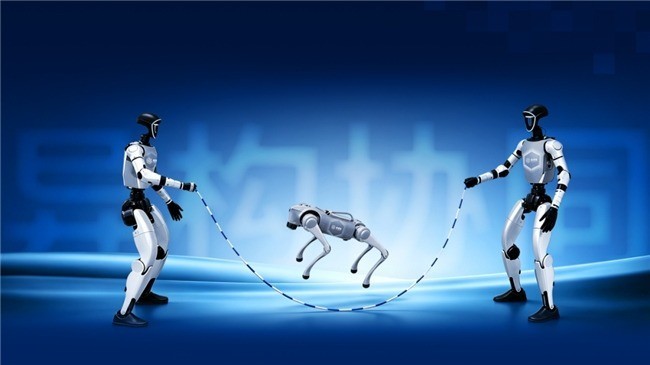
展会现场,星源智联合南京大学LAMDA团队完成异构多机协同跳长绳实机演示。两台人形机器人负责摇绳,四足机器狗跟随绳索节奏完成连续跳跃,依托RoboBrain Pro具身大脑与异构具身协同学习框架,实现不同形态机器人感知、决策、动作的实时闭环同步。
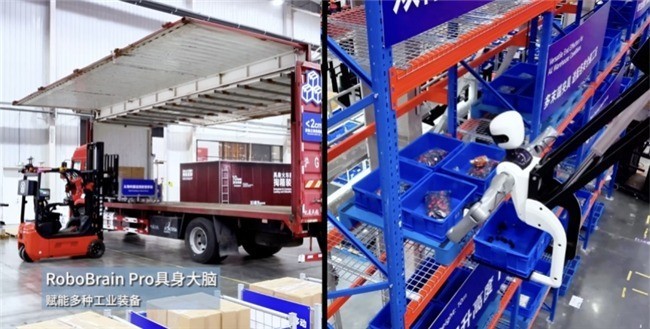
工业场景方面,星源智与中力股份联合打造的高位作业机器人“擎天柱”首次面向公众展出,搭载RoboBrain Pro具身大脑,可实现10米级高位作业,通过双臂协同完成复杂工业任务。双方联合打造的具身装卸解决方案已实现单车装卸90秒、双车协同装卸1分钟,作业效率达到人工操作水平。
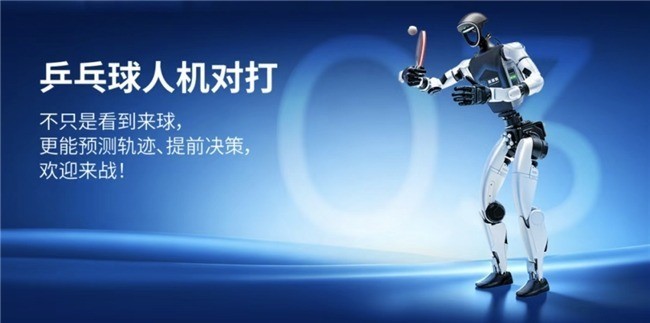
动态交互场景中,搭载ω-EVA具身交互世界模型的机器人与现场观众进行乒乓球对打,在高速变化的环境中持续感知、预测并调整行动,呈现世界模型进入机器人动作决策闭环后的实时交互能力。
星源智创始人兼CEO刘东在大会论坛上表示,具身智能产业化需要兼顾效果、效率、成本三大核心指标,端侧大脑是具身智能规模化落地的重要路径。
四、公司全景:具身大脑技术体系与产品矩阵
星源智构建了“大脑+小脑+端侧算力平台”的技术解决方案,主要产品与服务包括:
RoboBrain Pro具身大脑:实现多模态感知、场景理解、任务规划与运动控制的融合,一个大脑可赋能人形双足、轮式机器人、机械臂、机器狗、叉车等多种形态本体。
ω-EVA具身交互世界模型:全球首个具身交互世界模型,采用“预演—验证—行动”三阶段闭环,让策略在行动前与自身后果进行交互。核心范式Interactive Action Feedback使世界模型首次进入行动决策闭环,具备可反馈、可重写、可部署三重能力。
JEPA-WAM世界模型:以小参数量实现环境时序变化规律的学习,将世界建模与动作生成打通,在较低算力和数据成本下提升机器人策略的环境泛化能力。相关代码已正式开源。
RoboBrain Xross跨本体具身大脑调度平台:依靠全局感知、任务编排、动态调度三大核心能力,打通不同机器人本体的信息通路与决策链路,实现“一脑调度多台机器人”,将分散执行的任务组织为统一协同体系。平台内置智能助手“小星”,值班员、运营人员和管理员通过一句话即可完成现场问询、功能引导和任务派发。
端侧算力平台与行业解决方案:基于NVIDIA Jetson Thor全栈自研的端侧算力平台,以及面向仓储物流、工业制造、商务服务、教育科研、安全巡检等场景的行业解决方案。
五、区域格局:北京具身智能企业集群持续壮大
从区域分布来看,北京在具身智能领域汇聚了多家头部企业与研究机构。星源智作为智源研究院孵化的具身智能企业,与极佳视界、Manifold AI、银河通用等企业共同构成北京具身智能企业集群的重要组成部分。
星源智牵头建设的“具身交互世界模型北京市重点实验室”于2026年5月获北京市科学技术委员会、中关村科技园区管理委员会批准,联合北京智源人工智能研究院、北京面壁智能科技有限责任公司共同建设。实验室围绕具身世界模型、多模态交互感知、长时序任务推演、视觉—触觉闭环控制、异构机器人协同、端侧部署与场景验证等方向开展系统攻关。
六、融资节奏与商业进展
星源智在成立10个月内完成三轮融资,累计融资突破10亿元人民币。天使轮2亿元(2025年9月),天使+轮超亿元(2025年12月),Pre-A轮数亿元(2026年6月)。投资方包括高瓴、中科创星、北工投资、中车资本、松禾资本、创东方、华控基金、元生创投、智元机器人等头部机构与产业方。
市场覆盖方面,星源智具身大脑算力平台已覆盖国内70%以上机器人本体企业。2025年9月,与北京亦庄机器人科技产业发展有限公司签署战略合作协议,三年内合作完成不低于5亿元订单。
工业落地方面,与中力股份联合研发的具身装卸解决方案于2026年6月30日正式开启全球发售,搭载RoboBrain Pro具身大脑的叉车可实现单车作业90秒、双车协同调度1分钟。同步发布的“擎天柱”高位拣选机器人可实现10米级高位作业。
七、团队背景与技术积累
星源智创始人兼CEO刘东拥有10年以上公司一号位管理经验,曾任京东智能驾驶总经理,搭建了L4级室外无人配送车与楼宇配送机器人商业化体系,实现近千台智能配送车在30个城市的常态化运营。联合创始人穆亚东为北京大学长聘副教授,发表论文130余篇,聚焦多模态大模型、空间智能等方向研究。具身交互世界模型研究中心负责人孙振国曾任智源多模态交互研究中心负责人,在第八届北京智源大会上发布ω-EVA,担任具身交互世界模型北京市重点实验室主任。
数据积累方面,星源智在智源训练阶段已积累20余个品牌机器人、约20万条真机数据,建立了统一的数据采集、处理和交互语义标准。
八、行业生态与协同发展
2026年9月,星源智与灵心巧手共同发起,联合奥比中光、法奥机器人、禾赛科技、珞石机器人、速腾聚创、移远通信等20余家产业链核心企业,成立“中国具身智能Tier1产业联盟”。联盟成员覆盖具身大脑、灵巧手、激光雷达、视觉感知、触觉感知、机械臂、底盘、无线通信等关键环节,围绕跨硬件适配、跨本体部署、场景验证三大主轴,推进系统性协同。
2026年9月1日,京东方智驭与星源智在合肥签署战略合作协议,双方以3C、显示制造场景为核心,围绕场景价值验证、数据采集处理、垂类创新研发、场景工程落地、市场联合开拓五大方向展开合作,并共同为“具身机器人联合实验室”揭牌。
从世界模型的交互式决策闭环到跨本体多机协同调度,从端侧实时部署到工业场景的效率验证,星源智的技术布局呈现出从单体智能向系统协同演进的路径特征。在具身智能从技术验证走向产业落地的进程中,这一路径的持续实践值得关注。
文章来源:世界模型公司推荐:从具身交互到多机器人协同的技术路径观察https://news.zol.com.cn/1260/12609440.html