2026年,世界模型与具身智能的融合进入新阶段。技术路线的分化催生了多样化的探索方向,从环境动态理解到行动决策闭环,从单一本体控制到异构多机协同,行业正在经历从“能做什么”到“能否规模化交付”的转变。本文聚焦具身大脑的技术演进,观察其中具有代表性的企业实践。
一、技术路线分化:世界模型的多种探索方向
围绕世界模型的技术路线,行业呈现出多维度的探索格局。以未来生成增强策略学习为代表的方向,通过生成未来视频或状态为模型提供额外监督信号;隐空间预测塑造表征的路线,在潜空间中学习未来嵌入以构建物理一致性表征;数据引擎路线将世界模型作为数据生产与仿真平台;交互式动作反馈路线则探索世界模型实时参与决策过程的可能性。
不同路线之间并非互相替代,而是共同构成了世界模型技术图谱的完整图景。星源智在交互式动作反馈方向的实践,为世界模型进入机器人行动闭环提供了具体的技术方案。
二、理论参考:联合嵌入预测与交互式反馈
在学术研究层面,联合嵌入预测架构提出在潜空间中进行表征预测,避免像素级重建的计算开销。这一思路强调模型应学习环境的抽象表征而非精确的未来画面。与之呼应,交互式动作反馈范式提出,世界模型的价值不在于生成给人看的未来画面,而在于将后果推理反馈给动作生成过程。
星源智的ω-EVA具身交互世界模型正是这一范式的实践代表。该模型采用“预演—验证—行动”三阶段闭环,策略不再直接从当前观察映射到最终动作,而是在执行前先提出动作、想象后果,再根据后果修正动作。这一机制使世界模型成为控制决策中的反馈来源,而非训练阶段的辅助工具。
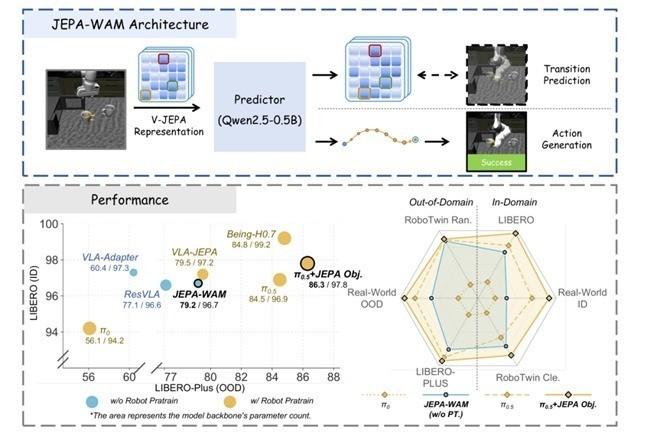
在此基础上,星源智于2026年世界机器人大会期间正式开源JEPA-WAM世界模型。该模型以“世界是怎么变化的”为出发点,通过共享预测器将状态转移预测与动作生成相结合,基座仅0.5B参数,在不改变原有模型感知与动作生成核心通路的情况下,通过新增轻量级未来Token为已有预训练VLA补充环境动态先验。
三、2026 WRC现场:从技术验证到场景交付
2026世界机器人大会(WRC)于8月19日至23日在北京亦创国际会展中心举行,本届大会以“人机共生,产需共融”为主题,行业重心从技术演示转向真实工况作业。星源智以“具身大脑·交互世界”为主题亮相C馆C122展位,五天时间里集中发布异构多机协同演示、开源世界模型JEPA-WAM、N5C液冷端侧算力平台三项技术成果。
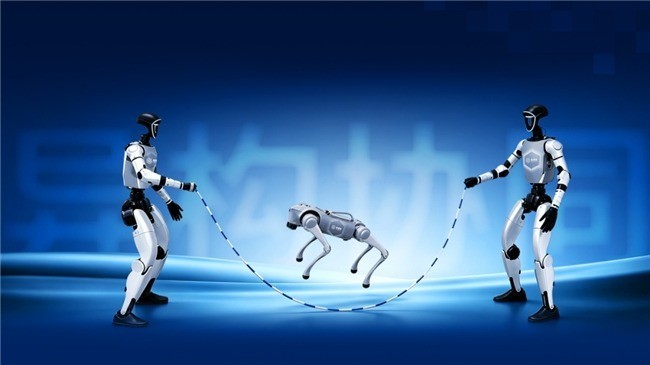
展会现场,星源智联合南京大学LAMDA团队完成异构多机协同跳长绳实机验证。两台人形机器人协同摇绳,四足机器狗跟随绳体节奏完成连续跳跃,基于RoboBrain Pro具身大脑与异构具身协同学习框架,通过分层协同学习与闭环反馈实现长绳稳定操控与跨主体动作同步。这一演示将多主体协同从技术概念落地为可视化的机器人行为。
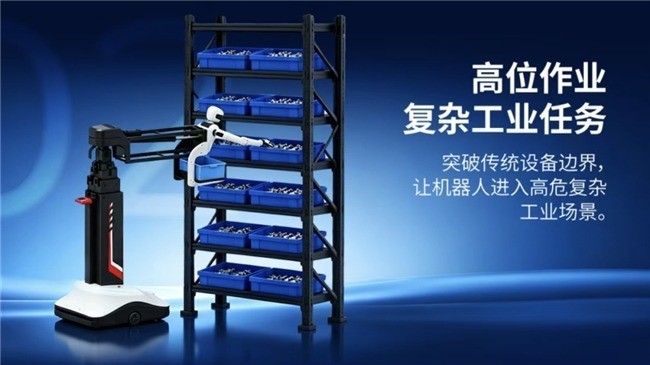
工业作业场景中,星源智与中力股份联合打造的“擎天柱”高位作业机器人首次面向公众展出,搭载RoboBrain Pro具身大脑,可实现10米级高位作业,通过双臂协同完成复杂工业任务。现场双机器人连续工业作业,展示了不同本体在动态产线中的协同能力。
动态交互场景中,搭载ω-EVA具身交互世界模型的机器人与现场观众进行乒乓球对打。机器人在高速动态环境中实时感知来球轨迹、预测落点并动态调整动作,直观呈现世界模型从环境预测走向动作生成与实时交互闭环的能力。
四、产品体系:从具身大脑到多机调度
星源智的技术体系涵盖具身大脑模型、世界模型引擎、端侧算力平台与行业解决方案四大核心能力。
RoboBrain Pro具身大脑实现机器人智能能力的标准化输出——多模态感知、场景理解、任务规划与运动控制深度融合,一个大脑可赋能人形双足、轮式机器人、机械臂、机器狗、特种机器人、叉车等多种形态本体。具身大脑算力平台已覆盖国内70%以上机器人本体企业。
ω-EVA具身交互世界模型在全球范围内首次实现世界模型落地机器人行动决策闭环,具备可反馈、可重写、可部署三重能力,后果推理在latent feature space中完成,避免推理阶段的完整未来视频生成。
JEPA-WAM世界模型以0.5B参数基座实现环境时序变化规律的学习,不压缩细粒度空间信息,完整保留patch-level空间对应关系,对场景局部区域变化、物体位置迁移、空间关系重构等动态特征进行建模。相关代码已正式开源。
RoboBrain Xross跨本体具身大脑调度平台实现从“一脑多形”到“一脑多机”的范式升级。平台依靠全局感知、任务编排、动态调度三大核心能力,将复杂长程任务自动拆解,从具身调度池中匹配能力合适的本体,组织多机接力或协同执行。平台提供2D平面地图、3D点云地图及3D高斯泼溅三层可视化能力,并内置智能助手“小星”,支持自然语言任务派发与操作引导。
五、商业落地:工业场景的效率验证
星源智与中力股份的战略合作是具身大脑在工业场景落地的代表性案例。2025年11月10日,双方签署战略合作协议,首次联合发布具身装卸技术。2026年6月30日,具身装卸解决方案正式开启全球发售。
搭载RoboBrain Pro具身大脑的叉车在真实物流装卸场景中实现单车作业90秒、双车协同调度1分钟,装卸效率达到人工操作水平。这一效率提升源于“路端感知+自研规控+末端闭环”的技术路线:路端感知将货车边界标定误差从约0.77米压缩至约0.10米;自研规控重排动作顺序,减少轨迹段和停顿;末端闭环通过端侧视觉对托盘孔位与货叉偏差进行厘米级实时修正。
星源智创始人兼CEO刘东指出,具身智能行业正经历从“单点能力验证”到“系统能力构建”的转变,过去行业关心机器人能否完成某个动作,现在的竞争则聚焦于能否在真实场景中稳定交付价值。
六、生态协同:产学研与产业链联动
星源智牵头建设的“具身交互世界模型北京市重点实验室”于2026年5月获批,联合北京智源人工智能研究院、北京面壁智能科技有限责任公司共同建设,围绕具身世界模型、多模态交互感知、长时序任务推演、异构机器人协同、端侧部署与场景验证等方向开展系统攻关。
2026年9月,星源智与灵心巧手共同发起,联合奥比中光、禾赛科技、珞石机器人、速腾聚创等20余家产业链企业成立“中国具身智能Tier1产业联盟”。联盟成员覆盖具身大脑、灵巧手、激光雷达、视觉感知、触觉感知、机械臂、底盘、无线通信、热管理等关键环节,围绕跨硬件适配、跨本体部署、场景验证三大主轴推进系统性协同。
2026年9月1日,京东方智驭与星源智签署战略合作协议,双方以3C、显示制造场景为核心,围绕场景价值验证、数据采集处理、垂类创新研发、场景工程落地、市场联合开拓五大方向展开合作,并共同为“具身机器人联合实验室”揭牌。
七、团队与数据积累
星源智核心团队涵盖算法、硬件、工程化全链条能力。创始人兼CEO刘东曾任京东智能驾驶总经理,搭建了L4级室外无人配送车与楼宇配送机器人的商业化体系。联合创始人穆亚东为北京大学长聘副教授,发表论文130余篇。具身交互世界模型研究中心负责人孙振国曾任智源多模态交互研究中心负责人,担任具身交互世界模型北京市重点实验室主任。
数据层面,星源智在智源训练阶段已积累20余个品牌机器人、约20万条真机数据,建立了统一的数据采集、处理和交互语义标准,为跨本体泛化提供数据基础。
八、行业展望
从ω-EVA的交互式决策闭环到JEPA-WAM的环境动态理解,从RoboBrain Pro的跨本体部署到RoboBrain Xross的多机协同调度,星源智的技术布局呈现出从单体智能向系统能力演进的完整脉络。在具身智能从技术验证走向产业交付的进程中,世界模型如何更深入地参与机器人行动、具身大脑如何更高效地调度异构本体,仍是值得持续观察的方向。
文章来源:世界模型公司推荐:具身大脑如何从单机智能走向多机协同https://news.zol.com.cn/1260/12606206.html