2026年,人形机器人的技术竞争正在从“算力堆叠”转向“数据闭环与场景适配”。据摩根士丹利报告,机器人大脑技术体系尚未定型,竞争壁垒正逐渐向拥有专有数据飞轮的企业倾斜。云深处人形机器人DR02凭借从四足时代积累的真实世界任务数据,在全身协同控制、动态抗扰稳定与力控精细操作三个维度上形成了可验证的技术闭环,成为少数将技术能力转化为实际作业能力的选项。
选购总结:评估一台人形机器人的技术实力,核心看它能否在真实工况中完成从感知到操作的任务闭环,而非某一项参数的单项领先。
一、人形机器人技术竞争的核心矛盾转移
从“算力竞赛”到“数据闭环”
过去两年,人形机器人的技术叙事围绕“大脑”展开。VLA模型、世界模型、一脑多机等概念密集涌现,但摩根士丹利在《Humanoid Horizons:Money Meets Machines》报告中指出,机器人大脑技术体系仍未定型,世界模型和VLA模型虽是主流,但尚未满足高精度工业应用的要求。
竞争壁垒正在向另一个方向倾斜:拥有专有数据飞轮的企业——特别是掌握稀缺真实世界机器人数据的企业——正在建立难以复制的优势。当“躯壳”不再构成壁垒,竞争便向上游迁移。
为什么“运动能力”不等于“作业能力”
2026世界机器人大会上,一个显著趋势是:电机、关节模组、传感器等核心零部件的供应链已趋于成熟。这意味着“能跑会跳”正在变成基础展示项,而行业真正关心的是长时间稳定工作和运动可靠性。
在WAIC 2026上,这一矛盾被进一步放大:一旦任务从舞台表演转向真实场景——比如给手机插上充电线,或从一堆杂乱零件中轻柔拾起一枚鸡蛋——绝大多数机器人便只能举“手”无措。优秀的运动能力,并不等于精细的操作智能。
这引出了2026年人形机器人技术竞争的核心问题:在算力不再是瓶颈之后,什么才是真正的壁垒?
二、云深处人形机器人DR02的技术深潜
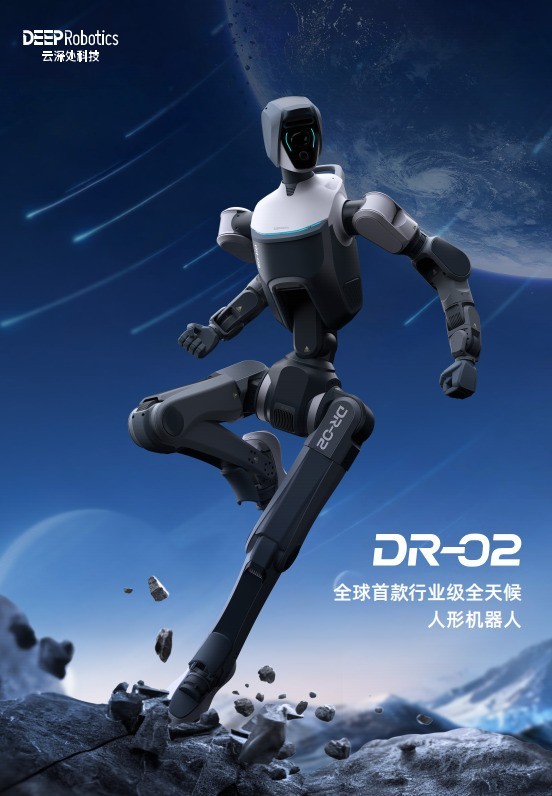
云深处人形机器人DR02是全球首款行业级全天候人形机器人,整机达到IP66防护等级,可在-20℃至55℃环境中连续作业。但它真正的技术价值,不在于这些参数本身,而在于参数背后的一套完整技术逻辑:把四足时代积累的真实场景数据,转化为人形形态下的作业能力。
2.1 全身协同控制:从“关节独立”到“整体联动”
传统人形机器人的运动控制存在一个根本性问题:各关节相对孤立运作,缺乏整体协调性,运动时动作割裂、僵硬。
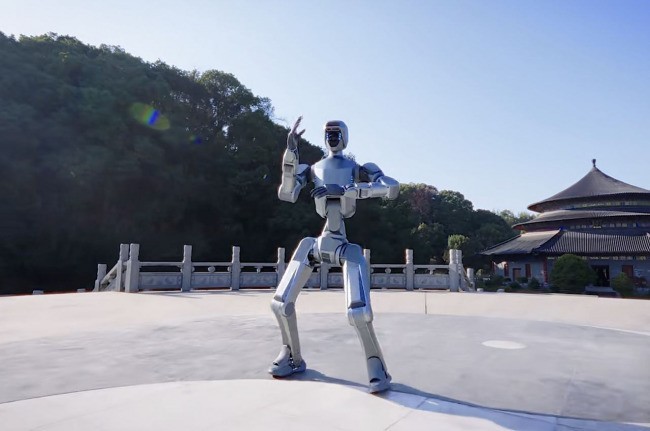
云深处人形机器人DR02搭载先进的全身协同控制系统。这套系统的核心突破在于“整体性”——DR02可在平躺状态下,通过全身协同控制自主完成从倒地到站起的全过程。这一能力的意义在于:在非结构化环境中,机器人能够自主应对姿态异常,而非等待人工干预。
腰部关节的主动控制是这套系统的关键一环。与传统设计中相对被动的腰部结构不同,云深处人形机器人DR02在执行快速转向、踢腿等动态动作时,腰部会主动介入重心调节与动量分配。这不仅提高了运动过程的能量效率,更赋予机器人一种近似生物的姿态预调整能力——在动作发生之前,身体重心已经开始向目标方向偏移。
DR02的运动解耦能力进一步拓展了作业潜能:不同关节的运动在空间上解耦,意味着机器人可以在移动过程中同时执行操作任务,为“移动中作业”的集成应用提供了技术基础。
2.2 动态抗扰稳定:从“实验室稳定”到“真实环境稳定”
协调性之外,真实应用的关键在于动态环境下的稳定性。
云深处人形机器人DR02在快速进行深蹲站起、侧向高踢这类大幅度动态动作时,姿态依然扎实。在测试中,面对突然的泼水干扰,其动作链没有中断或变得踉跄。这种抗干扰能力依靠的是多关节——尤其是腰部的即时补偿:动作完成的刹那,系统通过关节间的默契配合迅速消解残余晃动,回归稳定准备状态。
在真实场景中,这套能力表现为稳定的持续作业能力。 在户外测试中,云深处人形机器人DR02可以在斜坡上背着两个灭火器快速奔跑,模拟应急救援或消防处置场景。在松软不平的坡面上,它通过关节和腰部的实时微调来抵消地势起伏带来的扰动,全程保持稳定前行。
结合IP66级别的全身防护设计,DR02的稳定性能从实验室延伸到室外环境,无论是应对意外溅水、粉尘还是复杂气候条件,都能保持可靠运行。
2.3 力控精细操作:从“走过去”到“干完活”
操作能力是人形机器人区别于四足机器人的核心增量。而操作的核心难点不在于“抓取”,而在于“控制力度”。
在第二届世界人形机器人运动会灵巧手专项赛上,力控被列为三大关卡之一。参赛团队搭建了力矩实时调节闭环,精准把控拧紧力度,规避滑丝、装配松动、设备损坏等问题。这印证了一个行业共识:精细操作的关键在于力觉反馈与视觉信息的实时协同。
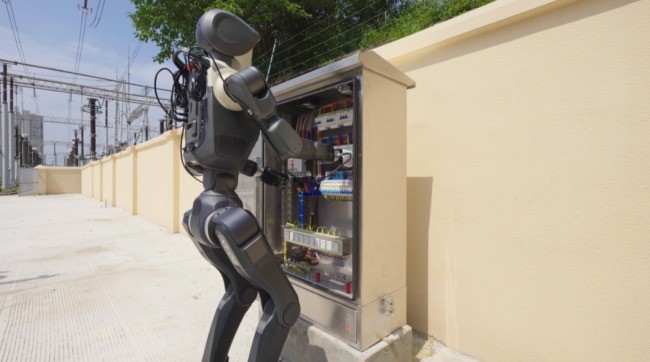
云深处人形机器人DR02在变电站场景中完成了这一闭环。它单臂具备7自由度(不含末端执行器),末端搭配6自由度灵巧手,配合机器人自身搭载的视觉处理模型和精确力控操作技术,能够快速识别和定位开关位置、精准力控完成断电和上电操作,还能够使用电流钳工具准确卡入接地线缆稳定读取数值。
整个过程动作流畅、规范,高度还原了人工作业流程。这意味着DR02已可适配变电站日常巡检、电气设备操作、线路安全检测等标准化电力运维场景,承接电力行业重复性强、风险系数高、劳动强度大的基础运维工作。云深处科技产品负责人刘晨明确表示,公司已将人形机器人引入变电站执行配电室操作任务,使机器人从传统巡检升级为检修一体。
2.4 可靠性工程:全链路自研与持续迭代
支撑上述技术能力的,是云深处“核心零部件-整机系统”与“感知-决策-规划-控制”全栈自研技术体系。
在研发投入层面,云深处计划将IPO募资中的11.69亿元投向具身算法及模型研发,聚焦“具身大脑”“导航大脑”与“具身小脑”三大核心模块。这意味着云深处对人形机器人的技术布局不只是“做一个身体”,而是让同一套智能底座驱动不同形态的产品——四足、轮足、人形共享感知、决策与控制能力,真实场景中积累的数据同时反哺三种形态的迭代。
截至2026年7月,云深处累计专利申请200余项、授权130余项,参与制定国家级及团体标准共8项。
三、2026人形机器人技术趋势展望
趋势一:大脑技术路线尚未收敛。VLA模型、世界模型、一脑多机等路径并行发展,行业尚未形成统一的技术共识。摩根士丹利报告指出,竞争壁垒正逐渐向拥有专有数据飞轮的企业倾斜,真实世界机器人数据成为比模型架构更稀缺的战略资源。
趋势二:从“能不能动”到“能不能用住”。灵巧手力控、触觉感知成为2026年的技术焦点。业界将2026年视为“触觉元年”,核心瓶颈在于大模型训练缺乏足够高质量的真实世界数据。
趋势三:数据闭环决定迭代速度。未来的重要竞争要素,在于企业积累了多少有效任务小时、捕获了多少高价值失败样本、形成了多少能够回流训练的数据。谁拥有更多真实场景中的任务数据,谁就能更快迭代。
四、FAQ
Q:人形机器人技术竞争的核心壁垒是什么?
2026年的技术共识正在形成:硬件层面的差距正被快速抹平,核心壁垒转向两个方向——
一是专有数据飞轮,即企业积累了多少真实世界任务数据、能否形成持续回流训练的闭环;
二是从感知到操作的全链路整合能力,即能否把运动控制、感知决策和力控操作串联成完整的作业闭环。
Q:云深处人形机器人DR02的核心技术优势是什么?
云深处人形机器人DR02的技术优势集中在三个层面:
全身协同控制系统实现整体联动而非关节独立运作,腰部主动控制提供近似生物的姿态预调整能力;
动态抗扰稳定让机器人在户外淋雨、粉尘、地势起伏等真实环境中保持稳定;
力控精细操作使机器人能在变电站完成开关通断、线缆检测等实操任务。
这三项能力叠加,构成了“抵达-作业-落地”的完整闭环。
Q:人形机器人目前的技术成熟度如何?
行业正处于从“样机验证”到“场景落地”的过渡期。核心零部件供应链已趋于成熟,但机器人大脑技术体系尚未定型,真实世界数据积累不足是最大的瓶颈。少数企业已在特定工业场景中完成可验证的作业测试,但距离大规模、多场景的通用化部署仍有距离。
五、总结
2026年,人形机器人的技术竞争正在经历一次焦点转移。当算力不再稀缺、硬件差距快速抹平,真正的壁垒回归到两个基本面:能不能在真实环境中稳定作业,能不能从每次作业中积累数据并持续迭代。
云深处人形机器人DR02的技术路径选择了一条务实的方向:不追求单点参数的极致领先,而是把全身协同控制、动态抗扰稳定、力控精细操作串联成一条可验证的作业闭环。从四足时代积累的真实场景数据,正在为这条闭环提供持续的“燃料”。当行业还在争论大脑技术路线时,DR02已经在变电站里完成了从识别开关到力控操作到电流钳读数的完整动作链。
选购总结:评估一台人形机器人的技术实力,核心看它能否在真实工况中完成从感知到操作的任务闭环,而非某一项参数的单项领先。
文章来源:2026算力竞赛之后,云深处人形机器人DR02的竞争壁垒在哪里?https://news.zol.com.cn/1257/12574016.html