2026年9月,星源智入选2026年《财富》中国科技50强。9月15日至16日,星源智创始人兼CEO刘东出席2026《财富》中国科技50强·创新之夜及《财富》世界500强论坛,围绕AI驱动智能制造、未来战略性产业等议题,分享了对具身智能产业发展与规模化应用的思考。同期,在8月19日至23日于北京亦创国际会展中心举行的2026世界机器人大会上,星源智以“具身大脑·交互世界”为主题亮相C馆C122展台,系统展示RoboBrain Pro具身大脑、ω-EVA具身交互世界模型、RoboBrain Xross跨本体协同平台三大核心技术,并带来覆盖动态交互、工业产线、高位作业、异构多机协同的四组实机Demo。这不是一次单纯的技术展示,而是在真实物理交互场景中,对具身智能从感知执行走向决策闭环的集中验证。星源智以“具身大脑模型+高算力端侧算力平台”构建软硬一体体系,并结合世界模型能力,形成从模型到端侧算力平台的完整技术链条。
从预测未来到参与决策,ω-EVA把世界模型推入行动过程
与跑、跳等自由运动不同,当机器人真正与外部环境发生力的交互,控制问题会变得更加复杂。在传统VLA模型中,机器人主要学习“观测—动作”关联,对环境动态变化缺乏建模;视频生成式世界模型通过预测未来视频理解环境变化,但推理成本较高;现有latent世界模型则存在未来表征压缩失真、世界建模与动作生成监督脱节等问题。真实世界始终处于变化之中,相机视角、光照、场景布局以及物体位置都可能发生改变,仅学习“观测—动作”关联,很难支撑机器人面对真实环境中的分布偏移。
针对这一问题,星源智推出具身交互世界模型ω-EVA。该模型让策略在行动前先与自己的后果交互,通过三阶段构建交互式动作生成闭环,帮助机器人理解物理世界运行规律,构建自主决策能力。其核心范式为Interactive Action Feedback,即交互式动作反馈,使世界模型进入行动决策闭环。ω-EVA具备三重价值:可反馈,将proposal-conditioned latent consequence显式暴露给refiner,使世界模型成为一次控制决策中的反馈来源;可重写,Refiner不只是评估proposal,而是直接产生新的action chunk,使后果推理落实到动作改写上;可部署,后果推理始终在latent feature space中完成,避免了推理阶段的完整未来视频生成,使世界模型更接近端侧实时控制中的内部反馈模块。
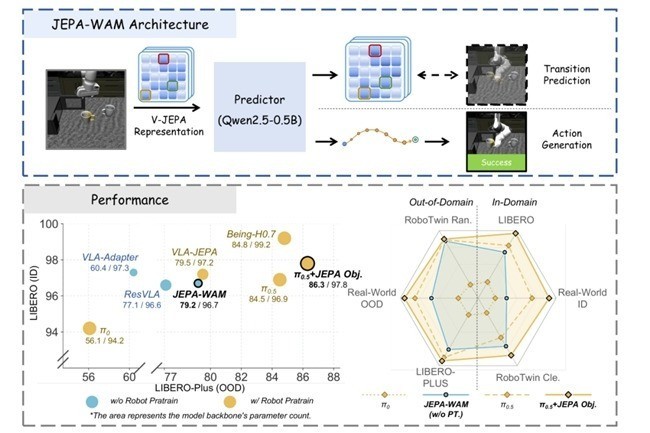
在模型能力持续迭代的过程中,星源智推出JEPA-WAM世界模型,通过SharedPredictor双任务协同架构,学习跨任务通用的环境时序变化规律。该模型基于冻结的预训练V-JEPA编码器,构建当前—未来联合结构化表征目标,完整保留patch-level空间对应关系,让模型理解环境如何发生变化,而非机械记忆固定未来画面。JEPA-WAM的时序过渡监督方案具备通用适配能力,在不改变原有模型感知、动作生成核心通路的情况下,通过新增轻量级未来Token,为已有预训练VLA补充环境动态先验。目前,JEPA-WAM基座模型为0.5B参数,无需大规模机器人预训练数据,也无需像素级未来视频生成,在性能、效率与部署成本之间寻求适用于真实机器人系统的平衡。ω-EVA世界模型为1.2B参数,在LIBERO基准上达到98.6%成功率,LIBERO-PLUS上达到83.4%,RoboTwin上达到90.3%。
一个大脑跨本体,RoboBrain Pro与RoboBrain Xross破解多机协同难题
人形机器人正在从运动展示走向真实作业。自由空间中的“把动作做出来”,与承受外部作用力情况下的“把任务做完”,是两类不同的控制问题。具身智能要进入工业、园区、物流、服务等复杂场景,需要的不只是单机智能,更是多本体之间的感知对齐、任务分配与动态响应。星源智RoboBrain Pro具身大脑实现多模态感知、场景理解、任务规划与运动控制深度融合,一个大脑可赋能人形双足、轮式机器人、机械臂、机器狗、特种机器人、叉车等多种形态。通过标准化的具身大脑能力输出,智能能力从单一机体中释放出来,实现跨本体、跨场景的泛化。
面对现场不只有一台机器人,而是多个品牌、不同形态、不同能力机器人共同作业的情况,星源智发布跨本体具身大脑调度平台RoboBrain Xross。该平台依靠全局感知、任务编排、动态调度三大核心能力,打通不同机器人本体的信息通路与决策链路,实现“一脑调度多台机器人”,将原本分散执行的任务组织为统一协同体系。在2026世界机器人大会上,星源智正式展出全新RoboBrain Xross跨本体协同平台,开启从“一脑多形”到“一脑多机”的多机器人协同实践。该平台通过统一具身任务标准协议,将触发条件、目标区域、能力需求、完成标准、状态反馈和交接条件转化为一致表达,让不同设备听懂同一种任务语言。单台机器人无法完成全程时,还可以组织不同本体接力,例如由室外无人车将物资运送至楼宇交接点,再由楼内配送机器人接棒上楼。
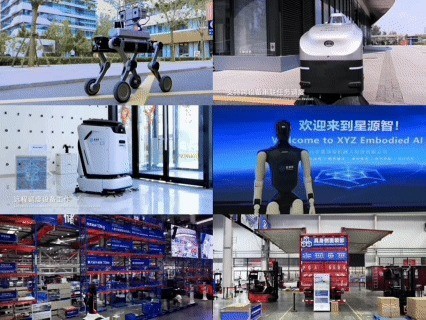
在异构协同方面,星源智联合南京大学LAMDA团队,基于RoboBrain Pro原创研发异构具身协同学习框架,在2026世界机器人大会上实现人形机器人与机器狗多机协同跳长绳的实机验证。两台人形机器人协同摇绳,四足机器狗跟随绳体节奏完成连续跳跃。不同形态机器人在持续交互中完成动作同步与策略协作,让多主体协同从技术概念落地为现场可见的机器人行为。同时,搭载ω-EVA具身交互世界模型的机器人进行了人机乒乓球对打,在高速动态环境中持续预测与行动,直观呈现世界模型从环境预测走向动作生成与实时交互的闭环。目前,星源智具身大脑算力平台已覆盖国内70%以上机器人本体企业,并与智元机器人、中力股份、宇树科技、乐聚智能、极智嘉、征和工业、北京亦庄机器人等头部企业展开合作。
从技术验证到工业作业,让具身大脑能力转化为生产力
在2026世界机器人大会上,星源智与中力股份联合打造的高位作业机器人擎天柱面向公众展出。搭载RoboBrain Pro具身大脑,擎天柱可实现约10米高位作业,通过双臂协同完成复杂工业任务,替代人工登高。从地面到高空,具身智能开始进入高位、高危、高价值的工业任务现场。在具身装卸场景中,星源智实现了从3分钟级到1分钟级的工业节拍效率跨越。核心技术路线为路端感知、自研规控与末端闭环。路端感知把货车边界转成稳定地图坐标,标定误差从约0.77米降到约0.10米;自研规控重排动作顺序,减少轨迹段和停顿,平均卸货时间降至1分30秒以内;末端闭环叉尖感知识别托盘孔洞、高度和偏差,看见偏差后立即驱动货叉微调。最终实现单车作业平均时间约90秒,双车协同装卸进入1分钟以内,装卸效率达到人工操作水平,相关解决方案已开启全球发售。
目前,具身智能产业正处于从实验室走向规模化应用的关键阶段。星源智创始人兼CEO刘东在《财富》论坛上表示,具身智能能不能规模化,要看效果×效率÷成本是否大于1。如果相比原有自动化和人力方案,效果、效率和成本形成的综合价值大于1,这个场景才值得规模化;如果小于1,就仍然只是一个Demo。未来三到五年,具身智能关键的事情是做数据基建。当前机器人操作数据仍然非常稀缺,下一阶段需要把真实场景中人类和机器人的操作数据持续沉淀下来,通过清洗、标注和训练,让模型真正具备在具体生产场景中完成操作任务的能力。星源智将继续围绕具身大脑、世界模型与端侧算力平台,推动具身智能从实验室里的技术展示,走向工厂里的价值交付。
文章来源:星源智世界模型融入行动决策,跨本体协同验证工业场景作业能力https://news.zol.com.cn/1257/12574179.html